A robotpilóta fejlesztése szinte egyidős a repüléssel. Már a múlt század közepére sikerült olyan rendszert alkotni, amely a többórás utak monoton szakaszain tehermentesítette a pilótát. A hagyományos robotpilóta többek között a magasságot és a függőleges sebességet képes tartani, és addig önállóan működik, amíg nem kell kézzel megváltoztatni a repülési módot vagy a sebességet.
## Az automatikus leszállás három kategóriája
Az automatikus leszállási rendszereket világszerte három kategóriába sorolják. Az első kategóriában a repülőgép automatikusan 60 méteres, a másodikban 30 méteres magasságig süllyed, vagyis egyik esetben sem érinti automatikusan a futópályát. A harmadik kategóriának több alkategóriája van: a rendszer a pálya érintéséig, illetve akár az azt követő kigurulás során is irányíthatja a gépet.
A gyakorlatban a megközelítés során a kapitány a kezelőpanelen megnyomja a leszállás gombját, a repülőgép pedig automatikusan rááll a futópálya irányára. A pilótának ekkor már csak a gép mechanizációját és a légiforgalmi irányító által meghatározott sebességet kell kezelnie.
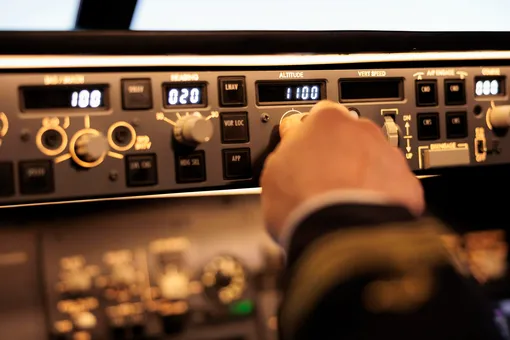
A rendszer a futópálya mentén elhelyezett rádióadók jeleit elemezve tartja helyes irányban a repülőgépet – magyarázza Anasztaszija Zaletkina.
Az automatikus leszállás legnagyobb előnye, hogy a repülés egyik legnehezebb és legnagyobb stresszel járó szakaszában csökkenti a pilóta terhelését. A robotpilóta a futópálya érintési pontjáig vezetheti a gépet, így ködben, rossz látási viszonyok között, sőt teljes sötétségben is segítheti a biztonságos leszállást. A rendszer számára ugyanis nem a láthatóság a döntő, hanem a rádióadók és az érzékelők jelei.
Az orosz polgári repülésben az Il–96 volt az első utasszállító, amelyet az ICAO harmadik kategóriájának megfelelő automatikus leszállási rendszerrel szereltek fel. A gép a futópályán 70 kilométer/órás sebességig – nagyjából egy autóbusz tempójáig – automatikusan haladt, majd a pilóta vette át az irányítást.
## A hajtóműhöz kell igazítani az algoritmust
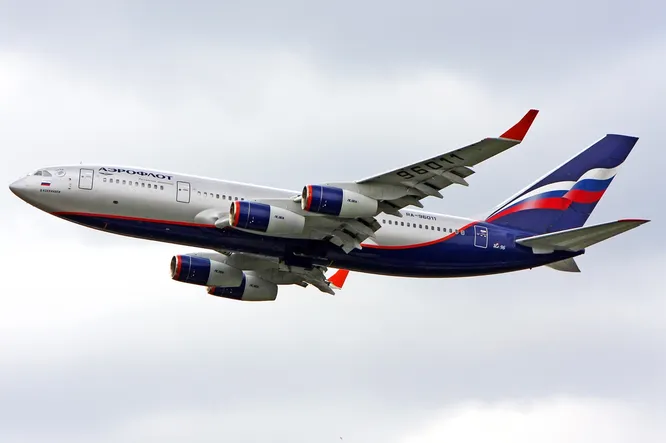
Az automatikus leszállási rendszer megalkotása aprólékos munkát és számos tényező figyelembevételét igényli. Ezek egyike a repülőgép hajtóműve. Az orosz repülésben előfordult, hogy egy hajtóműtípus cseréje miatt teljesen át kellett alakítani az adott repülőgépre már beállított automatikus leszállási rendszert. Ez egy teljes, hosszadalmas tesztelési ciklust is szükségessé tett.
Körülbelül öt méter alatti magasságban ugyanis nagyrészt a hajtómű jellemzői határozzák meg, hogyan veszít sebességet a gép. Minél gyorsabban vagy lassabban zajlik ez a folyamat, annál rövidebb vagy hosszabb lesz a leszálláshoz szükséges távolság. Az algoritmusokat ezért minden hajtóműhöz pontosan hozzá kell hangolni.
## Miért nem automatikus a felszállás?
Mérnökök és informatikai szakemberek jelenleg is dolgoznak az automatikus felszállást lehetővé tevő programokon. A feladatot azonban nehezíti, hogy felszálláskor a rendszernek jóval kevesebb tájékozódási pont áll rendelkezésére. Leszálláskor legalább a rádióadók jeleiből kiszámítható a gép hossz- és oldalirányú pályája, a levegőbe emelkedés kezdetén viszont a robotpilóta sokkal kevesebb kapaszkodót kap.
További nehézség, hogy felszállás közben nincs lehetőség a manőver megismétlésére, míg egy sikertelen leszállási megközelítés után a gép átstartolhat. Emiatt a rendszernek rendkívül magas üzembiztonságot és pontosságot kellene nyújtania. Mindezek következtében a futópályán végzett nekifutás és a repülőgép első néhány méteres emelkedése egyelőre nem automatizált.
Az eredeti anyag az orosz Tudományos és Felsőoktatási Minisztérium támogatásával készült.